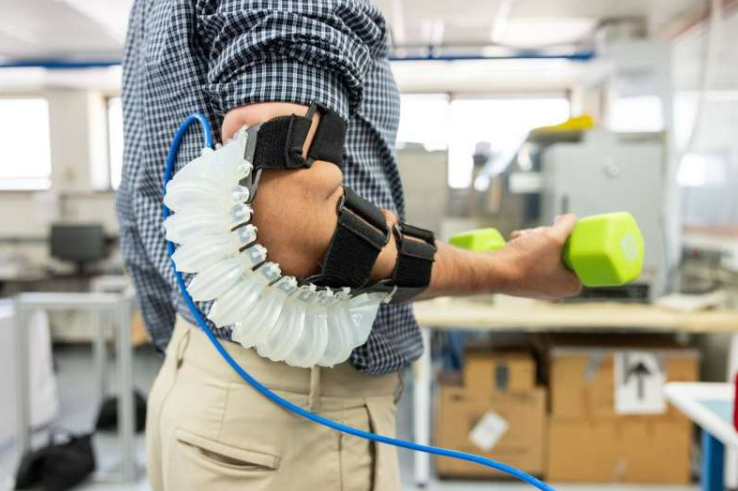
Roboter müssen nicht immer neben dem Menschen stehen. Während klassische Industrieroboter eigenständig Aufgaben in Produktionsanlagen übernehmen, verfolgt Wearable Robotics einen anderen Ansatz: Die Technologie wird direkt am Körper getragen und unterstützt den Menschen während seiner Bewegung.
Exoskelette und sogenannte Exosuits können Bewegungen erfassen, Kräfte übertragen und bestimmte Körperbereiche entlasten. Dadurch entsteht eine Verbindung zwischen klassischer Robotik und persönlicher Assistenztechnologie.
Die Einsatzmöglichkeiten reichen inzwischen von Industrie und Logistik über Forschung bis hin zu Outdoor-Aktivitäten und alltäglicher Bewegung.
Was versteht man unter Wearable Robotics?
Unter Wearable Robotics versteht man tragbare technische Systeme, die am Körper befestigt oder getragen werden und Bewegungen unterstützen.
Dabei muss es sich keineswegs um einen großen, futuristisch aussehenden Roboteranzug handeln. Moderne Systeme können aus verschiedenen Komponenten bestehen, darunter:
- leichte Textilien
- Carbon-Elemente
- Sensoren
- Hüft- oder Gelenkmodule
- Motoren
- elastische Energiespeicher
Ein wesentliches Entwicklungsziel besteht darin, die Technik möglichst natürlich in die Bewegungsabläufe des Menschen einzubinden. Das Gerät soll Unterstützung leisten, ohne die Bewegungsfreiheit unnötig einzuschränken.
Aktive und passive Exoskelette
Wearable-Robotics-Systeme lassen sich grundsätzlich in aktive und passive Lösungen unterscheiden.
Aktive Systeme mit Motorunterstützung
Aktive Exoskelette verfügen über eine Energiequelle, meistens einen Akku. Sensoren können unter anderem Körperposition, Bewegungsrichtung, Geschwindigkeit oder das individuelle Bewegungsmuster erfassen.
Auf Grundlage dieser Informationen kann das System anschließend gezielt Unterstützung bereitstellen.
Unternehmen wie German Bionic und NAVEE arbeiten mit solchen aktiven Assistenztechnologien. Während industrielle Systeme häufig für körperlich belastende Arbeitsprozesse entwickelt werden, gibt es inzwischen auch leichtere Lösungen für Bewegung und Outdoor-Aktivitäten.

Passive Systeme ohne Motor
Passive Exoskelette kommen dagegen ohne elektrischen Antrieb aus.
Mechanische oder elastische Komponenten speichern während einer Bewegung Energie und geben diese zu einem späteren Zeitpunkt wieder ab. Auf diese Weise kann beispielsweise das Aufrichten nach dem Vorbeugen unterstützt werden.
Ottobock, HUNIC und Auxivo zeigen unterschiedliche Varianten dieses Konzepts. Der Verzicht auf Motor und Akku kann Gewicht, Energiebedarf und technische Komplexität reduzieren.
Fünf unterschiedliche Ansätze der Wearable Robotics
Die Entwicklung tragbarer Robotik zeigt, dass es nicht nur eine technische Lösung gibt. Je nach Anwendungsbereich unterscheiden sich Aufbau, Funktionsweise und Schwerpunkt erheblich.
1. German Bionic – aktive Unterstützung in der Industrie
German Bionic steht beispielhaft für den Einsatz aktiver Exoskelette im professionellen Umfeld.
Die Systeme kombinieren Sensorik, Software und motorisierte Unterstützung. Bewegungen des Trägers werden erfasst, woraufhin das System entsprechende Assistenz bereitstellen kann.
Besonders interessant ist dieser Ansatz für Arbeitsplätze, an denen regelmäßig gehoben, getragen oder körperlich belastend gearbeitet wird.
Schwerpunkt: Industrie, Logistik und körperlich anspruchsvolle Tätigkeiten.
Mit dem EXO S Pro verfolgt NAVEE einen stärker auf Verbraucher und Outdoor-Aktivitäten ausgerichteten Ansatz.
Das System wiegt laut Hersteller etwa 1,8 Kilogramm und kombiniert eine Carbonkonstruktion mit Sensorik und motorischer Unterstützung. Es kann unterschiedliche Bewegungsarten und Geländeformen erkennen, darunter Treppen, Steigungen, Jogging und verschiedene Outdoor-Untergründe.
NAVEE gibt eine Unterstützung von bis zu 40.000 Schritten beziehungsweise rund 25 Kilometern an.
Damit wird deutlich, dass Wearable Robotics nicht mehr ausschließlich mit Fabriken oder Forschungslaboren verbunden ist. Tragbare Assistenzsysteme können zunehmend auch bei Wandern, längeren Gehstrecken und anderen Freizeitaktivitäten eingesetzt werden.
3. Ottobock Paexo – Unterstützung durch Mechanik
Ottobock zeigt, dass ein Exoskelett nicht zwangsläufig einen Motor benötigt.
Bei Systemen wie Paexo Back wird mechanische Energie während bestimmter Bewegungen gespeichert und anschließend wieder genutzt. Beim Vorbeugen kann beispielsweise Unterstützung beim späteren Aufrichten entstehen.
Da kein Akku und kein elektrischer Antrieb erforderlich sind, lässt sich die Konstruktion vergleichsweise einfach und leicht halten.
Schwerpunkt: ergonomische Unterstützung und körperlich belastende Arbeitsprozesse.
4. HUNIC SoftExo – textile Exoskelette
HUNIC verfolgt einen Ansatz, bei dem Wearable Technology stärker an funktionelle Arbeitskleidung erinnert.
Die SoftExo-Produktfamilie umfasst unterschiedliche Lösungen für Tätigkeiten wie Heben, Tragen und Halten. Anstatt ein möglichst universelles Exoskelett zu entwickeln, können solche Systeme auf bestimmte Bewegungsabläufe und Belastungen zugeschnitten werden.
Das kann Vorteile beim Gewicht und bei der Integration in bestehende Arbeitsabläufe bieten.
Schwerpunkt: Industrie, Logistik, Pflege und ergonomische Assistenz.
5. Auxivo LiftSuit – Unterstützung durch elastische Elemente
Der Auxivo LiftSuit wirkt eher wie technische Kleidung als wie ein klassischer Roboteranzug.
Das System arbeitet passiv. Elastische Elemente speichern bei bestimmten Bewegungen Energie und unterstützen anschließend die Aufrichtung.
Das Konzept ist insbesondere für wiederholte Bewegungen wie Heben und Vorbeugen interessant. Dabei soll die Belastung bestimmter Muskelgruppen reduziert werden.
Schwerpunkt: Heben, Vorbeugen und wiederkehrende körperliche Tätigkeiten.
Welche Bedeutung hat künstliche Intelligenz?
Je mehr Sensoren in einem Wearable-Robotics-System eingesetzt werden, desto wichtiger wird die Software dahinter.
Ein passives System benötigt beispielsweise keine komplexe Bewegungserkennung. Bei einem aktiven Exoskelett muss dagegen möglichst schnell erkannt werden, was der Nutzer gerade macht.
Das System muss unter anderem unterscheiden können:
- ob die Person geht oder läuft
- in welche Richtung sie sich bewegt
- ob sie eine Steigung bewältigt
- wann Unterstützung benötigt wird
- wie stark die Unterstützung ausfallen sollte
- wann die Unterstützung reduziert werden muss
Damit entstehen Überschneidungen zwischen Robotik, künstlicher Intelligenz, Machine Learning und Human-Machine Interaction.
Je besser solche Systeme Bewegungsabläufe interpretieren können, desto gezielter lässt sich die Assistenz an die jeweilige Situation anpassen.
Mehr Leistung bedeutet nicht automatisch ein besseres Wearable
Bei einem tragbaren System gelten andere Prioritäten als bei einem stationären Industrieroboter.
Mehr Motorleistung kann beispielsweise einen größeren Akku, zusätzliche Komponenten und mehr Gewicht erforderlich machen. Gleichzeitig können dadurch Abmessungen, Wärmeentwicklung und Energieverbrauch steigen.
Für ein Gerät, das mehrere Stunden direkt am Körper getragen wird, ist deshalb nicht ausschließlich die maximale Leistung entscheidend.
Ein leichtes System, das eine bestimmte Bewegung zuverlässig unterstützt, kann für den Nutzer praktischer sein als ein deutlich stärkeres, aber schwereres Gerät.
Warum das Gewicht eine zentrale Rolle spielt
Das Gewicht gehört zu den wichtigsten Faktoren bei tragbarer Robotik.
Ein Exoskelett soll den Menschen entlasten und darf deshalb nicht selbst zu einer zusätzlichen Belastung werden.
Textile Systeme können hier Vorteile bieten, während aktive Lösungen einen Kompromiss zwischen Motorleistung, Akkukapazität und Gewicht finden müssen.
Bei industriellen Anwendungen kann ein höheres Gewicht akzeptabel sein, wenn dadurch eine deutliche Unterstützung bei einer bestimmten Tätigkeit erreicht wird. Bei Freizeit- oder Alltagsprodukten können dagegen kompakte Abmessungen und geringes Gewicht eine größere Bedeutung haben.
Wo kann Wearable Robotics eingesetzt werden?
Die möglichen Anwendungsbereiche sind vielfältig.
Industrie
Exoskelette können Beschäftigte bei körperlich anspruchsvollen Tätigkeiten unterstützen, beispielsweise beim Heben oder Arbeiten in bestimmten Körperhaltungen.
Logistik
Beim Kommissionieren, Heben und Transportieren von Waren können tragbare Assistenzsysteme eine Rolle spielen.
Outdoor-Aktivitäten
Leichte aktive Systeme können beim Wandern, bei längeren Strecken oder an Steigungen Unterstützung bieten.
Alltag
Auch alltägliche Bewegungen und längere Gehstrecken sind mögliche Einsatzfelder für leichtere Wearables.
Rehabilitation und Medizin
Im medizinischen Bereich gelten allerdings andere Anforderungen. Zulassung, Sicherheit und therapeutische Anwendung unterscheiden sich deutlich von Consumer-Produkten.
Deshalb sollte ein Freizeit- oder Fitness-Exoskelett nicht automatisch mit einem medizinischen Hilfsmittel gleichgesetzt werden.
Wohin entwickelt sich die Technologie?
Die Entwicklung deutet darauf hin, dass Wearable Robotics zunehmend kleiner, leichter und spezialisierter wird.
Statt eines einzigen universellen Roboteranzugs entstehen unterschiedliche Systeme für konkrete Aufgaben. Ein Gerät kann beispielsweise für das Heben optimiert sein, während ein anderes die Fortbewegung unterstützt.
Auch die Kombination aus Sensorik und intelligenter Software dürfte weiter an Bedeutung gewinnen. Je genauer ein System die Bewegungsabsicht des Nutzers erkennt, desto gezielter kann es Unterstützung bereitstellen.
Damit könnte Wearable Robotics langfristig in vielen Bereichen zu einem festen Bestandteil körperlicher Arbeit und persönlicher Mobilität werden.
Fazit
Wearable Robotics verändert die klassische Vorstellung davon, wie Mensch und Maschine zusammenarbeiten.
Aktive Systeme wie jene von German Bionic zeigen, wie motorisierte Assistenz in Industrie und Logistik eingesetzt werden kann. Passive Lösungen von Herstellern wie Ottobock, HUNIC und Auxivo verfolgen dagegen einen leichteren und mechanischeren Ansatz. NAVEE wiederum zeigt, dass aktive Exoskelette zunehmend auch für Outdoor-Aktivitäten und persönliche Mobilität entwickelt werden.
Die Zukunft der tragbaren Robotik muss daher nicht unbedingt wie ein Science-Fiction-Anzug aussehen.
Wahrscheinlicher ist eine Entwicklung hin zu leichteren, intelligenteren und stärker spezialisierten Systemen, die sich möglichst unauffällig in die natürlichen Bewegungen des Menschen integrieren.
Die zentrale Idee bleibt dabei einfach: Nicht der Mensch muss sich an die Maschine anpassen – die Maschine soll den Menschen während seiner Bewegung unterstützen.